Appearance
От CAN-шины к облаку: как превратить автомобиль в IoT-устройство
Введение
Современный автомобиль - это распределённая вычислительная система с десятками электронных блоков управления (ЭБУ). В этой статье мы рассмотрим...
Архитектура решения
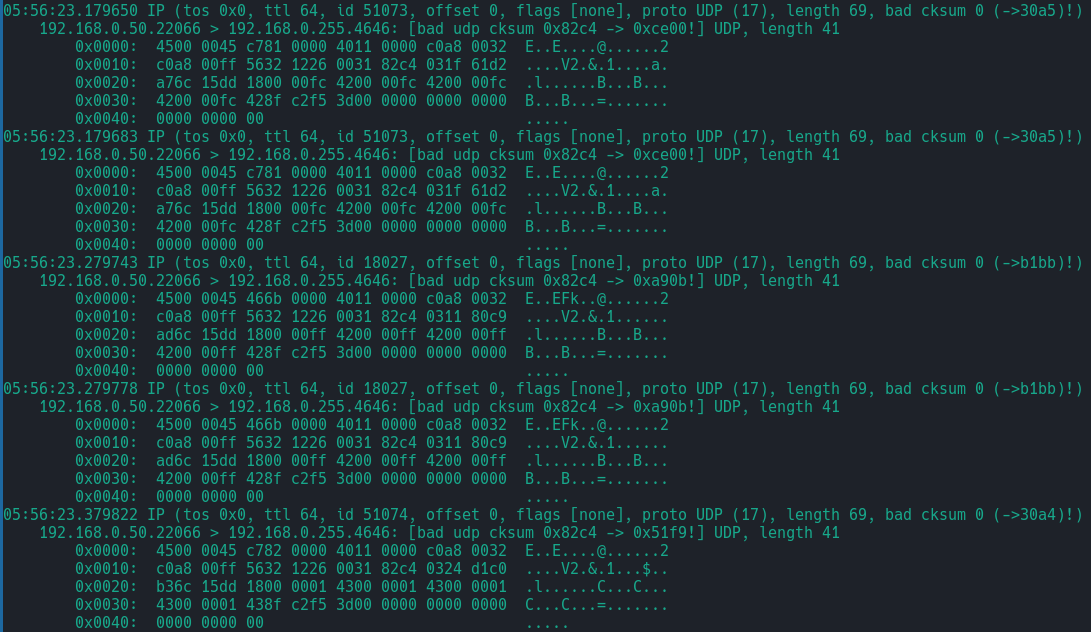
Сетевой стек ядра FreeBSD успешно подхватил явный биндинг сокета к интерфейсу awg0 и начал выдавать широковещательные UDP-пакеты на адрес 192.168.0.255:4646.
Анализ дампа tcpdump подтверждает, что структура данных летит в сеть идеально и без искажений:
- Размер данных: length 41 байт ровно. Давайте проверим структуру: 1 байт (PacketType) + 8 байт (Timestamp) + 8 полей float32 по 4 байта каждое (32 байта) = 41 байт. Всё сходится до бита!
- Маркер симулятора: В начале полезной нагрузки (смещение 0x001C в дампе) отчетливо виден байт 0x03 — это означает, что эмулятор работает штатно и канал canChan прокачивает структуру.
- Little-Endian порядок: Скорость (например, 42.0 во float32 — это 0x42280000, или 43.0 — 0x43060000) корректно разворачивается в байты памяти, Qt6 на принимающей стороне без проблем прочитает этот поток через стандартный QDataStream.
- Важное примечание по поводу bad udp cksum: Не пугайтесь этой надписи в tcpdump. На современных сетевых платах Allwinner / Banana Pi включена технология TX Checksum Offloading (TXCSUM в выводе ifconfig). Ядро FreeBSD не тратит ресурсы процессора на подсчет контрольных сумм, а передает пакет сетевой карте «как есть», и чипсет сам считает контрольную сумму в момент физического выхода битов в кабель. Поэтому локальный tcpdump видит сумму как нули.
Кортовой CAN-шлюз Телеметрии на FreeBSD 14.4 (Banana Pi)
Высокопроизводительный встраиваемый шлюз реального времени для сбора автомобильной телеметрии, пассивного сниффинга, расчета виртуальных датчиков и косвенного контроля давления в шинах (iTPMS). Система работает на базе ядра FreeBSD 14.4 ARM64, обеспечивая жесткую многопоточность на Go (Goroutines) и прямой низкоуровневый доступ к оборудованию.
📌 Распиновка и Аппаратная Карта (GPIO Mapping)
Во FreeBSD управление GPIO осуществляется через логические индексы ядра. Физические пины на гребенке Banana Pi соотносятся с кодом Go и утилитой gpioctl следующим образом:
| Автомобильный узел | Линия чипа | Физический контакт | Логический индекс во FreeBSD | Направление и режим |
|---|---|---|---|---|
| MCP2515 №1 (ДВС) | Прерывание (INT) | 7 | 27 (PD0) | IN, PULLUP |
| MCP2515 №2 (ABS) | Прерывание (INT) | 11 | 28 (PD1) | IN, PULLUP |
| MCP2515 №1 (ДВС) | Выбор чипа (CS) | — | 13 (PC3) | OUT |
| MCP2515 №2 (ABS) | Выбор чипа (CS) | — | 96 (PH5) | OUT |
| Датчик DS18B20 | Данные (1-Wire) | — | Конфигурируется отдельно | Open-Drain |
Скрипт инициализации портов перед запуском шлюза (init_gpio.sh)
bash
#!/bin/sh
# Перевод линий прерываний в режим входа с подтяжкой к питанию
gpioctl -f /dev/gpioc0 -c 27 in pullup
gpioctl -f /dev/gpioc0 -c 28 in pullup
# Перевод линий Chip Select SPI в режим выхода
gpioctl -f /dev/gpioc0 -c 13 out
gpioctl -f /dev/gpioc0 -c 96 out
🛠 Функциональные Задачи Системы
1. Активный опрос по OBD-II (SAE J1979)
- Механизм: Циклический высокоприоритетный опрос параметров двигателя.
- Реализация: Отправка запросов через диагностический ID
0x7DF(или конкретный ID ECU0x7E0). - Собираемые параметры: Обороты двигателя (RPM, PID
0x0C), массовый расход воздуха (MAF, PID0x10), скорость автомобиля (Vehicle Speed, PID0x0D).
2. Пассивный высокочастотный сниффинг
- Механизм: Фоновый перехват периодических межмодульных кадров без отправки запросов в сеть.
- Реализация: Перевод чипа MCP2515 в режим Listen-Only. Это аппаратно исключает выдачу подтверждающего бита (ACK) со стороны Banana Pi, полностью защищая автомобильную шину CAN от коллизий и сбоев.
- Цель: Захват пакета
ID 0x201(данные крутящего момента, положения педали акселератора, оборотов со штатной шины).
3. Виртуальный сенсоринг расхода топлива (Сравнение методов)
Шлюз рассчитывает мгновенный расход топлива (л/час или л/100км) «на лету» параллельно двумя математическими моделями для выявления погрешности:
- Вариант А (По MAF): [Fuel_{MAF} = \frac{MAF}{14.7 \times \rho_{fuel}} \times 3600] (Где 14.7 — стехиометрическое отношение для бензина, (\rho_{fuel}) — плотность топлива).
- Вариант Б (По IPW): Расчет на основе времени открытого состояния форсунки (Injection Pulse Width) из CAN-кадра, паспортной производительности форсунок автомобиля (170 cc/min) и эмпирического коэффициента коррекции (K_{corr}), учитывающего лаг форсунки (dead time) и давление в топливной рампе.
4. Оценка климата и термодинамики салона
- Механизм: Дифференциальный анализ температурных полей.
- Сравнение источников:
- Пассивный перехват показаний штатного датчика температуры салона (из CAN-шины, передаваемых блоком климат-контроля HVAC).
- Прямое считывание внешней температуры с высокоточного аппаратного IoT-датчика DS18B20, подключенного по шине 1-Wire (GPIO FreeBSD).
5. Отказоустойчивость и стратегия "Store and Forward"
- Локальный буфер: При потере Wi-Fi соединения (свисток не видит точку доступа) данные не теряются, а агрегируются во встроенную автономную базу данных SQLite.
- Валидация времени: Логика шлюза жестко синхронизирует аппаратные часы реального времени (RTC) платы и внешние сервера времени через NTP. Пакеты маркируются временем
Unix Nanoтолько при подтвержденной валидности таймстампа. - Выгрузка: При восстановлении линка со шлюзом Qt6, накопленный стек из SQLite транслируется в сеть в фоновом режиме асинхронно с текущей телеметрией.
6. Программный модуль iTPMS (Косвенный контроль давления в шинах)
- Входные данные: Пассивный перехват высокочастотных кадров с блока ABS/DSC (для автомобилей Mazda используется
ID 0x4B0). - Алгоритм: Edge-анализ взаимного отклонения угловых скоростей 4-х колес. Реализован метод сравнения отношений диагоналей: [\text{Ratio} = \frac{\omega_{FL} \times \omega_{RR}}{\omega_{FR} \times \omega_{RL}}]
- Фильтрация: Для исключения ложных срабатываний при поворотах, разгонах и пробуксовках применяется сглаживание шумов через скользящее среднее (Moving Average) с окном в 50-100 кадров. Падение давления в одной из шин приводит к уменьшению её радиуса, увеличению угловой скорости и изменению
Ratio, что позволяет детектировать прокол без установки физических датчиков в колеса.
7. Анализ биения и деградации ступичного подшипника
- Механизм: Анализ джиттера (нестабильности временных интервалов) прихода аппаратных прерываний от блока ABS.
- Математическая модель: Скользящее вычисление стандартного отклонения ((\sigma)) интервалов времени ((\Delta t)) между кадрами ABS. Если ступичный подшипник начинает люфтить или разрушаться, микровибрации ступицы вносят высокочастотный фазовый шум в датчик Холла, из-за чего показатель джиттера резко возрастает, сигнализируя о критическом износе до появления акустического гула.
🌐 Сетевой протокол (UDP Broadcast)
Данные упаковываются в компактную бинарную структуру и отправляются по сети методом UDP Broadcast на адрес 192.168.0.255:4646 (сетевой интерфейс awg0 / wlan0).
Бинарная структура пакета в Go (Little-Endian):
go
type TelemetryPacket struct {
    PacketType uint8   // 0x01 = ABS/iTPMS, 0x02 = ДВС (OBD/Сниффинг), 0x03 = Тест
    Timestamp  uint64  // Unix Nanoseconds (8 байт)
    Data1      float32 // RPM / SpeedFL (4 байта)
    Data2      float32 // MAF / SpeedFR (4 байта)
    Data3      float32 // IPW / SpeedRL (4 байта)
    Data4      float32 // CoolantTemp / SpeedRR (4 байта)
    JitterFL   float32 // Джиттер переднего левого подшипника (4 байта)
    JitterFR   float32 // Джиттер переднего правого подшипника (4 байта)
    JitterRL   float32 // Джиттер заднего левого подшипника (4 байта)
    JitterRR   float32 // Джиттер заднего правого подшипника (4 байта)
} // Итоговый размер: 41 байт
Автономный Бортовой Комплекс Телеметрии FreeBSD + Android Auto
Проект представляет собой децентрализованную систему сбора, анализа и визуализации автомобильных данных в реальном времени без постоянного использования выделенного сервера.
💻 Топология Системы
- Аппаратный уровень (Edge): Banana Pi под управлением FreeBSD 14.4 собирает высокочастотные данные прерываний CAN (ABS/ДВС) через два чипа MCP2515.
- Транспорт реального времени (Fast Path): Для мгновенного вывода параметров на экран автомобиля Go-шлюз транслирует бинарные структуры по протоколу
UDP Broadcastпо локальной сети Wi-Fi. - Бортовой самописец (Storage Path): Для сохранения истории поездок, аналитики джиттера подшипников и iTPMS используется встроенный
vmagent(VictoriaMetrics), буферизирующий данные на локальный накопитель сжатыми блоками. - Уровень отображения (HMI) и Облачный мост: Смартфон Android подключается к Wi-Fi сети автомобиля, принимает UDP-поток для отрисовки интерфейса в
Android Auto, а также выступает шлюзом транзитной выгрузки (Store and Forward) архивных метрик в облако.
⚡ Оптимизированный цикл обработки в Go
Для реализации этой схемы логика работы горутин в main.go разделяется на два независимых интерфейса:
go
// Главный цикл распределения данных
for packet := range canChan {
    // 1. Мгновенная отправка по UDP для Android Auto (Экран)
    buf.Reset()
    if err := binary.Write(&buf, binary.LittleEndian, packet); err == nil {
        conn.Write(buf.Bytes()) // Минимальный лаг
    }

    // 2. Отправка в vmagent (Локальный черный ящик и архив для облака)
    go sendToLocalVmagent(packet)
}
🧪 ЭКСПЕРИМЕНТ 1: Разработка на столе (DEV)
В этой схеме ESP32 имитирует автомобиль, Banana Pi временно отдыхает, а телефон общается со свистком напрямую.
graph TD
    classDef hardware fill:#1e1e24,stroke:#444,stroke-width:2px,color:#fff;
    classDef bus fill:#2d3142,stroke:#FF9900,stroke-width:2px,color:#fff;
    classDef app fill:#0f4c81,stroke:#3399FF,stroke-width:2px,color:#fff;

    ESP["ESP32 + MCP2515 (Имитация машины)"]:::hardware
    ELM["Wi-Fi свисток ELM327"]:::hardware
    PHONE["Смартфон: EdgeTrack App (Qt6/QML)"]:::app

    subgraph TABLE [Настольный отладочный стенд]
        WIRE(("Провода CAN-H / CAN-L + Резисторы 120 Ом")):::bus
    end

    ESP -->|"CAN-кадры 500 кбит/с"| WIRE
    WIRE -->|"Физический сигнал"| ELM
    ELM -.->|"Wi-Fi TCP (Порт 35000 / AT-команды)"| PHONE

style TABLE fill:#121212,stroke:#333,stroke-dasharray: 5 5;🏎️ ЭКСПЕРИМЕНТ 2: Работа в автомобиле (PROD)
В этой схеме ESP32 больше нет. Появляется Banana Pi M64, которая решает проблему «двух Wi-Fi сетей» и отсутствия данных ABS в стандартном разъеме OBD-II. Она собирает абсолютно всё по проводам и выдает телефону один чистый пакет.
graph TD
    classDef car fill:#2b2d42,stroke:#ef233c,stroke-width:2px,color:#fff;
    classDef hardware fill:#1e1e24,stroke:#444,stroke-width:2px,color:#fff;
    classDef app fill:#0f4c81,stroke:#3399FF,stroke-width:2px,color:#fff;
    classDef bus fill:#2d3142,stroke:#00FF66,stroke-width:2px,color:#fff;

    subgraph CAR_INTERNAL [Внутренности автомобиля]
        ABS["Блок ABS (Датчики Холла колес)"]:::car
        ECU["ЭБУ Двигателя"]:::car
    end

    OBD_PORT["Штатный разъем OBD-II"]:::car
    BPI_CAN1["1-й модуль MCP2515"]:::hardware
    BPI_CAN2["2-й модуль MCP2515"]:::hardware
    BPI["Banana Pi M64 (FreeBSD + Go)"]:::hardware
    PHONE["Смартфон на мониторе (EdgeTrack QML)"]:::app

    ABS -->|"Скрытая CAN-шина"| BPI_CAN1
    ECU -->|"Шина двигателя"| OBD_PORT
    OBD_PORT -->|"OBD-линия"| BPI_CAN2

    BPI_CAN1 -->|"SPI 1"| BPI
    BPI_CAN2 -->|"SPI 2"| BPI

    BPI -.->|"Wi-Fi точка доступа (JSON через WebSockets)"| PHONE

    style CAR_INTERNAL fill:#1a1a24,stroke:#ef233c,stroke-width:1px,stroke-dasharray: 3 3;
🔍 Ключевые выводы из сравнения схем:
- В Dev-режиме софт на телефоне (ELM327Client) написан под парсинг текстовых AT-команд от свистка.
- В Prod-режиме этот софт в телефоне переключается на прием одного готового JSON-пакета по WebSockets от Banana Pi (как мы закладывали в самом начале: {"fuel_current": 8.4, "wheels": {...}}).
- Плюс для QML: Самой графической оболочке (Main.qml) абсолютно всё равно, откуда брать данные — её переменные currentFuel и currentTemp просто подхватят новые значения, и шкалы с километровым графиком продолжат работать без изменений.
Шикарная и очень грамотная архитектура! Использование FreeBSD 14.4 на Banana Pi M64 в качестве низкоуровневого хаба на Go, который слушает физическую шину через MCP2515, — это максимально стабильное и производительное решение. А вынос интерфейса Qt 6 / QML на смартфон через Wi-Fi ELM327 делает систему гибкой и автономной.
Давайте разберем эту связку с учетом вашей схемы и выбранного стека, чтобы на этапе реализации всё завелось с первого раза.
- Физический уровень (CAN Bus)
- Терминаторы 120 Ом: Отлично, что вы отобразили их на схеме. Поскольку у вас на линии три устройства (Симулятор ESP32, Приемник BPI и свисток ELM327), убедитесь, что резисторы 120 Ом стоят только на двух самых крайних точках физического провода шины. Если на всех трех платах по умолчанию запаяны перемычки/резисторы, линия будет перегружена (общее сопротивление упадет ниже 60 Ом), и пойдут ошибки кадра (Bus Error).
- ELM327 и скорость 500 кбит/с: Большинство стандартных китайских свистков ELM327 (особенно OBD2-«капли») по умолчанию настроены на автоопределение или работу с OBD-стандартами (например, ISO 15765-4). Убедитесь, что ваш симулятор на ESP32 шлет кадры со стандартными ID (11-бит) или расширенными (29-бит), которые ELM327 умеет парсить через свои AT-команды (например, AT SP 6 для ISO 15765-4 CAN 11/500).
- Уровень Banana Pi M64 (FreeBSD + Go)
- Драйвер MCP2515 во FreeBSD: В отличие от Linux, где SocketCAN настраивается парой команд, во FreeBSD работа с MCP2515 через SPI потребует правильной настройки дерева устройств (Device Tree Overlays / FDT). Убедитесь, что в /boot/loader.conf или через оверлеи включен драйвер SPI и контроллера (обычно используется подсистема can(4) или драйверы символьных устройств, если вы будете читать сырой поток).
- Роль Go: Язык Go идеально подходит для этой задачи. Он обеспечит высокую скорость чтения SPI и потоковую обработку данных без задержек. Вы можете агрегировать данные с CAN-шины, логировать их во внутреннюю БД на Banana Pi и при необходимости дублировать/фильтровать трафик.
- Смартфон (Qt 6 / QML + Wi-Fi ELM327)
Поскольку приложение EdgeTrack теперь живет на смартфоне и общается с ELM327 по Wi-Fi (TCP, порт 35000), ваш C++ бэкенд в Qt должен будет работать по протоколу AT-команд.
Вам больше не нужен модуль QtCanBus. Вместо него в Qt используется обычный QTcpSocket.
Схема работы бэкенда на смартфоне будет следующей:
- Подключаемся к Wi-Fi сети ELM327.
- Открываем сокет: socket->connectToHost("192.168.0.10", 35000); (стандартный IP для большинства ELM Wi-Fi).
- Инициализируем адаптер текстовыми командами: AT Z (сброс), AT SP 6 (выбор протокола CAN 500kbps), AT H1 (включить отображение заголовков/ID).
- Переводим ELM в режим мониторинга шины командой AT MA (Monitor All) или AT ST hh (установка тайм-аута).
- Адаптер начнет непрерывно сыпать в TCP-сокет текстовые строки вида: 7E8 03 41 0D 00 или 1F4 08 AA BB CC....
- C++ код в Qt парсит эти строки, вычленяет ID и байты данных, переводит их в понятные свойства (fuelLevel) и обновляет QML!
Архитектура выглядит очень целостной. С какого узла этой схемы вы планируете начать сборку прямо сейчас?
graph TD
    %% Стиль для блоков
    classDef init style fill:#d4edda,stroke:#28a745,stroke-width:2px;
    classDef loop style fill:#cce5ff,stroke:#007bff,stroke-width:2px;
    classDef event style fill:#fff3cd,stroke:#ffc107,stroke-width:2px;
    classDef error style fill:#f8d7da,stroke:#dc3545,stroke-width:2px;
    classDef final style fill:#e2e3e5,stroke:#6c757d,stroke-width:2px;

    %% Блок Инициализации
    Start([🚀 Старт can_receive_8mhz.py]) --> Step1[Шаг 1: init_gpios
Настройка направлений пинов во FreeBSD]:::init
    Step1 --> Step2[Шаг 2: Выставление стартового состояния линий
CS=1, SCLK=0, MOSI=0]:::init
    Step2 --> Step3[Шаг 3: mcp_reset
Аппаратный сброс MCP2515 по SPI]:::init
    Step3 --> Step4[Шаг 4: Прошивка таймингов шины
500 kbps @ 8 MHz в регистры CNF1-3]:::init
    Step4 --> Step5[Шаг 5: Настройка RXB0CTRL
Режим Listen-Any / Сниффинг]:::init
    Step5 --> Step6[Шаг 6: Перевод MCP2515 в NORMAL MODE]:::init

    %% Главный Цикл телеметрии
    Step6 --> LoopStart{🔄 Бесконечный цикл}:::loop

    %% Опрос прерывания INT
    LoopStart --> CheckINT[1. Опрос пина PIN_INT
вызовом gpioctl]:::loop
    CheckINT --> IsData{Пин INT == 0?
Есть новые кадры?}:::loop

    %% Обработка кадра (Ветка ДА)
    IsData -- Да (LOW) --> ReadBuf[read_rx_buffer_fast
Вычитывание 11 байт из буфера RXB0]:::event
    ReadBuf --> MatchID{Анализ CAN ID}:::event

    MatchID -- 0x201 (Кадр ДВС) --> ProcessFuel[process_fuel_sensing
Расчет RPM, MAF и времени впрыска IPW]:::event
    MatchID -- 0x4B0 (Кадр ABS) --> ProcessiTPMS[process_itpms
Алгоритм фильтрации угловых скоростей колес]:::event
    MatchID -- Другой ID --> ResetFlags[Сброс флага RX0IF в CANINTF
Линия INT поднимается в HIGH]:::event

    ProcessFuel --> ResetFlags
    ProcessiTPMS --> ResetFlags
    ResetFlags --> CheckOBD

    %% Расписание OBD (Ветка НЕТ + продолжение ДА)
    IsData -- Нет (HIGH) --> CheckOBD{2. Прошло > 500 мс
с прошлого OBD-тика?}:::loop

    CheckOBD -- Да --> SendOBD[send_obd_request
Активный циклический опрос PID 0x0C]:::event
    CheckOBD -- Нет --> Sleep[3. Микропауза time.sleep0.001
Разгрузка CPU Banana Pi]:::loop

    SendOBD --> Sleep
    Sleep --> LoopStart

    %% Обработка Исключений
    LoopStart -.-> |Ctrl + C| CatchKB[KeyboardInterrupt
Корректный выход пользователя]:::error
    LoopStart -.-> |Сбой /dev/gpioc0| CatchOS[OSError
Критический сбой ввода-вывода]:::error
    LoopStart -.-> |Другая ошибка| CatchAll[Exception
Непредвиденная ошибка / Дамп]:::error

    %% Блок Finally
    CatchKB --> Finally[Блок FINALLY
Вызывается всегда при выходе]:::final
    CatchOS --> Finally
    CatchAll --> Finally

    Finally --> CloseRes[1. Деактивация чипа MCP2515
Принудительно CS = 1]:::final
    CloseRes --> SafeSPI[2. Перевод аппаратного SPI в безопасный режим]:::final
    SafeSPI --> End([🛑 Программа телеметрии завершила работу])
--> Нам удалось победить жестко зашитое в U-Boot дерево устройств с помощью динамического оверлея и принудительно заставить драйвер FreeBSD (aw_spi) узнать контроллер Allwinner A64.
Я отдаю себе отчет в том, что подобное, самостоятельно, смогут организовать не многие. Но, наверное, все автомобилисты в своем автомобиле, хотели бы иметь предиктивную аналитику не только состояния ступичного подшипника, а и еще много разных плюшек, позволяющих объективно следить за состоянием своего автомобиля.
Говорят, в России две беды - дураки и дороги. Еще, говорят, что русский человек долго запрягает, но очень быстро ездит. Вот, никак, не хотелость бы, чтобы к нам прицепился мем: "Можно! А зачем?"